

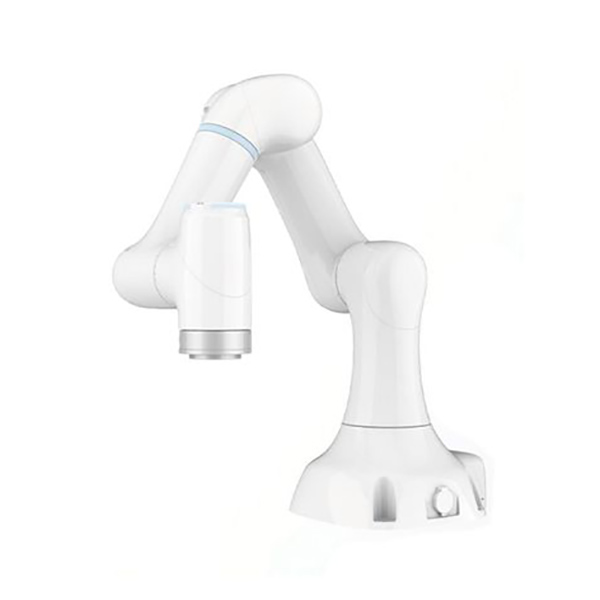
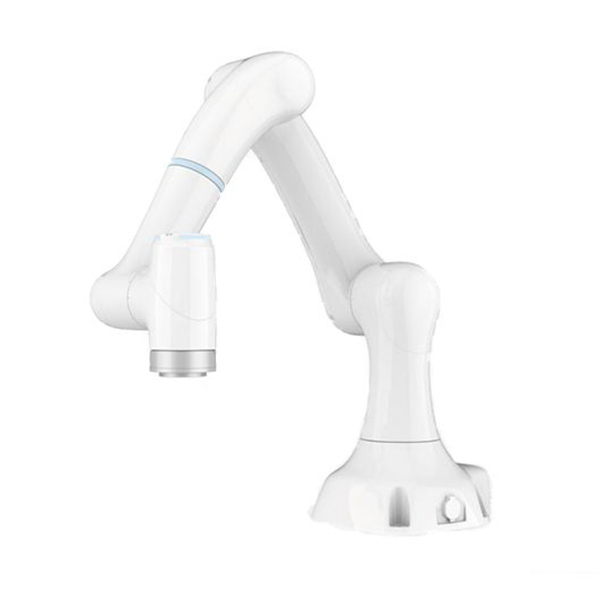
Robot na Kolaboratibo ng Seryeng SR
Mga Teknikal na Parameter
| SR3 | SR4 | |||
| Espesipikasyon | ||||
| Magkarga | 3kg | 4kg | ||
| Radius ng pagtatrabaho | 580mm | 800mm | ||
| Patay na timbang | Humigit-kumulang 14kg | Humigit-kumulang 17kg | ||
| Antas ng Kalayaan | 6 na umiikot na kasukasuan | 6 na umiikot na kasukasuan | ||
| MTBF | > 50000 oras | > 50000 oras | ||
| Suplay ng kuryente | AC-220V/DC 48V | AC-220V/DC 48V | ||
| Programming | I-drag ang pagtuturo at graphical na interface | I-drag ang pagtuturo at graphical na interface | ||
| Pagganap | ||||
| KAPANGYARIHAN | Karaniwan | Tuktok | Karaniwan | Tuktok |
| KONSUMSYON | 180w | 400w | 180w | 400w |
| Kaligtasan | Mahigit sa 20 na naaayos na mga function sa kaligtasan tulad ng pagtukoy ng banggaan, virtual na pader at collaboration mode | |||
| Sertipikasyon | Sumunod sa ISO-13849-1, Cat. 3, PL d. ISO-10218-1. Pamantayan ng Sertipikasyon ng EU CE | |||
| Pagdama ng puwersa, flange ng kagamitan | Puwersa, xyZ | Sandali ng puwersa, xyz | Puwersa, xyZ | Sandali ng puwersa, xyz |
| Ratio ng resolusyon ng pagsukat ng puwersa | 0.1N | 0.02Nm | 0.1N | 0.02Nm |
| Saklaw ng temperatura ng pagpapatakbo | 0~45 ℃ | 0~45 ℃ | ||
| Halumigmig | 20-80% RH (hindi nagkokondensa) | 20-80% RH (hindi nagkokondensa) | ||
| Relatibong katumpakan ng kontrol ng puwersa | 0.5N | 0.1Nm | 0.5N | 0.1Nm |
| Paggalaw | ||||
| Pag-uulit | ±0.03 mm | ±0.03 mm | ||
| Kasukasuan ng motor | Saklaw ng trabaho | Pinakamataas na bilis | Saklaw ng trabaho | Pinakamataas na bilis |
| Aksis 1 | ±175° | 180°/s | ±175° | 180°/s |
| Axis2 | -135°~±130° | 180°/s | -135°~±135° | 180°/s |
| Axis3 | -175°~±135° | 180°/s | -170°~±140° | 180°/s |
| Axis4 | ±175° | 225°/s | ±175° | 225°/s |
| Axis5 | ±175° | 225°/s | ±175° | 225°/s |
| Axis6 | ±175° | 225°/s | ±175° | 225°/s |
| Pinakamataas na bilis sa dulo ng tool | ≤1.5m/s | ≤2m/s | ||
| Mga Tampok | ||||
| Antas ng Proteksyon ng IP | IP54 | |||
| Pag-mount ng robot | Pag-install sa anumang anggulo | |||
| Port ng I/O ng Kagamitan | 2DO, 2DI, 2Al | |||
| Interface ng komunikasyon ng kagamitan | 1-way na 100-megabit na koneksyon sa Ethernet na base sa interface ng network na RJ45 | |||
| Suplay ng Kuryente sa I/O ng Kagamitan | (1)24V/12V,1A (2)5V, 2A | |||
| Base Universal I/O Port | 4DO, 4DI | |||
| Interface ng komunikasyon sa base | 2-Way Ethernet/lp 1000Mb | |||
| Suplay ng kuryente sa base output | 24V, 2A | |||
Aplikasyon ng Produkto
Ang x Mate flexible collaborative robot ay malawakang ginagamit sa mga larangan ng sasakyan at mga piyesa, 3C at semiconductors, pagproseso ng metal at plastik, edukasyon sa siyentipikong pananaliksik, serbisyong komersyal, pangangalagang medikal at iba pa, upang mapabuti ang output at kalidad ng iba't ibang industriya, maisakatuparan ang flexible na produksyon at mapabuti ang kaligtasan ng mga kawani.
-
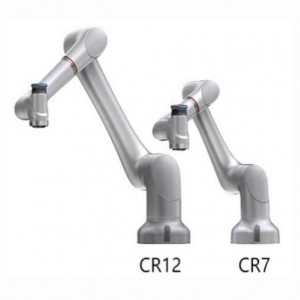
Robot na Kooperatiba na Flexible na Serye ng CR
-

Robot Joint Module Integrated Servo Robotic Arm...
-

Robot na kolaboratibo
-

14-Axis Dual-Arm Collaborative Robot para sa Maliliit na ...
-

6-Axis Collaborative Robotic Arm, 5kg Payload, 9...
-

Magkarga ng 6 Axis Collaborative Robot na Naglo-load at Nag-aalis...


