

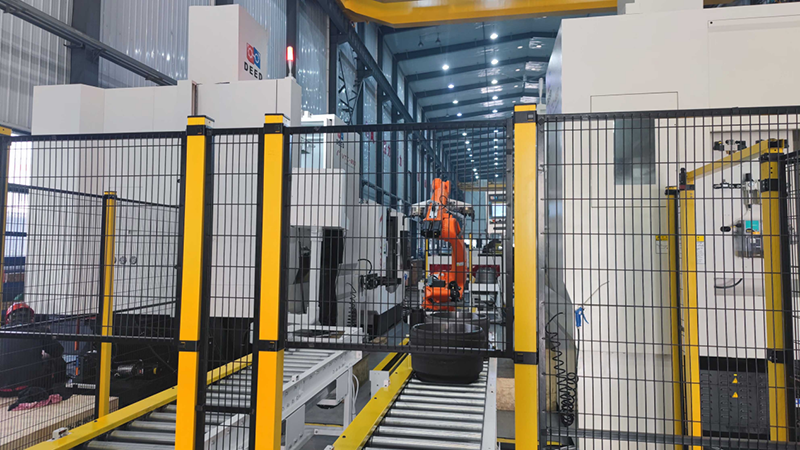
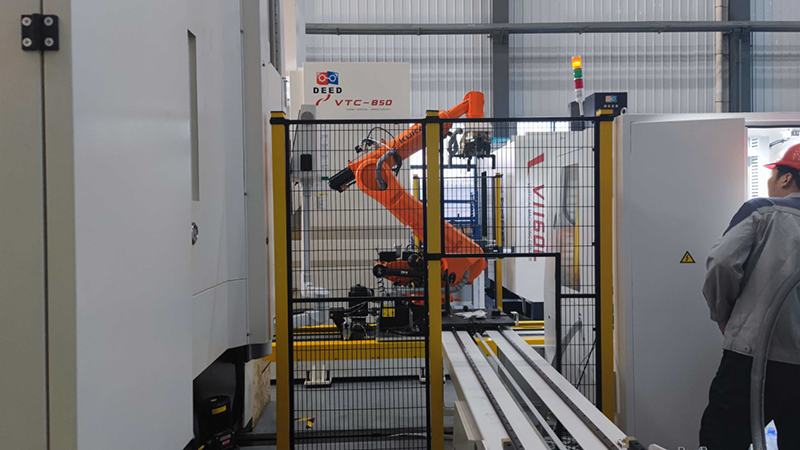
Ang kaso na nais kong ibahagi sa inyo ngayon ay ang workstation ng pagkarga at pagdiskarga ng brake drum machine tool. Ang proyektong ito ay gumagamit ng isang handling robot, kumukuha ng mga materyales mula sa feeding roller line, inaayos ang sasakyan, ibinabaliktad, idinaragdag ang pagkarga at pagdiskarga ng machine tool, at nililinis ang pagdiskarga pagkatapos ng dynamic balance detection.
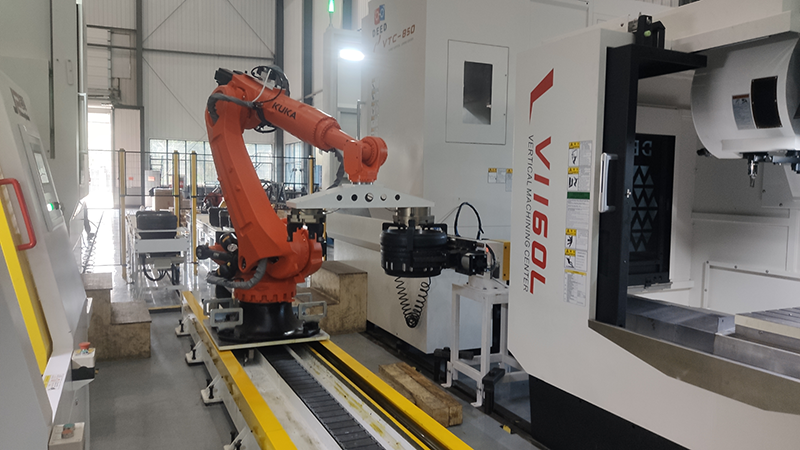
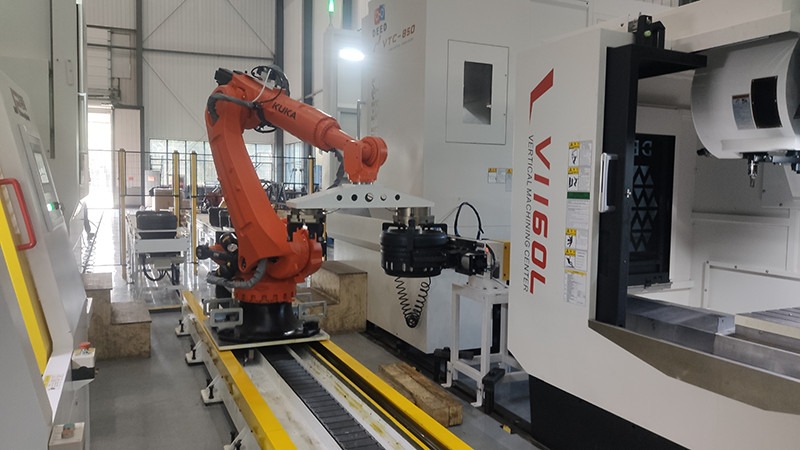
Ang kahirapan ng proyekto, ang bigat ng workpiece ay medyo malaki, ang kinakailangan sa katumpakan ng pagproseso ay mataas, ang patayong posisyon ng sasakyan at patayong pagproseso ay magkakaiba, na nagreresulta sa magkakaibang direksyon ng clip, ang pangangailangang umikot, ang ibabaw ng pagproseso ay hindi nangangailangan ng mga bakal na chips.
Tampok ng proyekto, ang mga linya ng pagkarga at pagbababa ng mga conveyor ay kinokontrol ng mga seksyon, na maaaring magpataas ng cache at maiwasan ang pagbangga ng naprosesong workpiece na makaapekto sa kalidad ng pagproseso sa ibabaw. Ang hawakan ng robot ay gumagamit ng dobleng posisyon na tatlong kuko sa loob at labas ng clip, at ang umiikot na dalawang kuko sa labas ng clip, na hindi lamang makakapagsagawa ng pagkarga at pagbababa ng sasakyan, kundi makakasiguro rin sa katumpakan ng pagkarga at pagbababa. Nagdaragdag ng high pressure ring blowing air upang malutas ang natitirang mga filing ng bakal at cutting fluid sa ibabaw ng workpiece.
Oras ng pag-post: Disyembre 18, 2023


